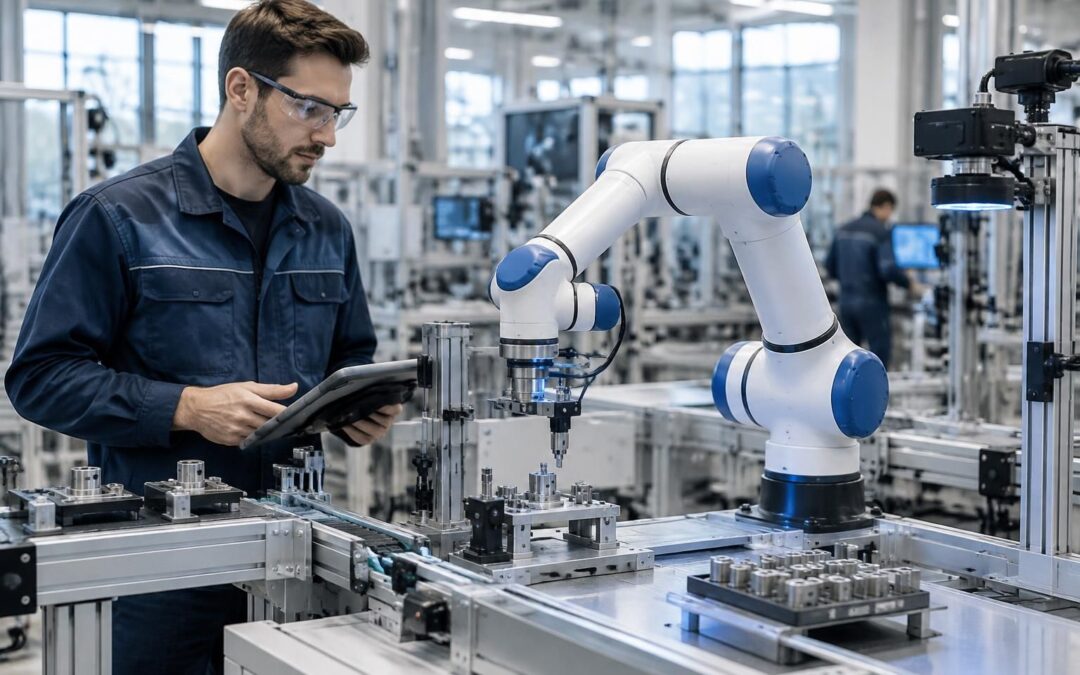
Epson AX6 : un robot collaboratif à 6 axes pensé pour travailler au plus près des opérateurs
Avec l’AX6, Epson entre sur le terrain des robots collaboratifs en proposant un robot à 6 axes conçu pour partager certains espaces de travail avec des opérateurs. Sa structure articulée offre une liberté de mouvement utile pour atteindre différentes faces d’une pièce, contourner un obstacle ou changer l’orientation d’un outil sans déplacer la machine entière. Dans un atelier où chaque mètre carré compte, cette souplesse peut transformer l’organisation d’un poste.
Le bras présente un rayon d’action pouvant atteindre 900 millimètres et une précision de répétabilité annoncée de ±0,03 millimètre. Ces données parlent particulièrement aux entreprises qui effectuent des opérations récurrentes, comme le chargement d’une machine, le vissage ou le contrôle d’un composant. Une petite entreprise d’assemblage, par exemple, pourrait confier au cobot la prise d’une pièce dans un bac, son positionnement sous un outil, puis son dépôt sur un convoyeur, tout en laissant à l’opérateur les ajustements et vérifications qui demandent du jugement.
La précision n’est toutefois qu’une partie de l’équation. Un bras robotisé doit aussi s’intégrer dans un environnement réel, avec des établis, des câbles, des bacs et des personnes qui circulent autour de lui. La conception compacte et légère de l’AX6, associée à une structure en fibre de carbone, vise à faciliter son installation dans des espaces contraints. Pour un atelier qui ne peut pas déplacer ses machines, la possibilité d’ajouter une cellule robotisée sans réaménager toute la production mérite une attention particulière.
Une collaboration qui se prépare avec une évaluation des risques
Le qualificatif « collaboratif » ne signifie pas qu’un bras mécanique peut fonctionner sans précaution à côté de n’importe quel salarié. La sécurité dépend de l’application complète : outil monté au bout du bras, vitesse, trajectoire, pièce manipulée et configuration du poste. Avant la mise en service, une évaluation des risques doit déterminer les protections nécessaires et vérifier les interactions possibles avec les personnes.
Imaginons une PME qui souhaite automatiser le dépôt de petits boîtiers dans un emballage. Le robot peut répéter le déplacement pendant que l’opérateur prépare les composants suivants, mais la zone de préhension, les arêtes de la pièce et les mouvements du préhenseur doivent être examinés. Selon le résultat de l’analyse, l’installation pourra demander des dispositifs de sécurité complémentaires ou une organisation particulière des accès. La collaboration est donc un projet de conception, pas une simple fonction activée dans un menu.
Cette approche rejoint une réalité familière dans la maison connectée : un appareil intelligent apporte du confort quand ses automatismes sont adaptés aux lieux et aux habitudes des occupants. Les expérimentations autour de Home Assistant sur Raspberry Pi illustrent bien cette logique d’intégration sur mesure. Dans un atelier, la même attention au contexte permet de choisir des trajectoires utiles, des arrêts accessibles et des signaux compréhensibles par l’équipe.
Pour Epson, l’enjeu est ainsi de proposer un outil capable de s’insérer dans des postes variés, tout en rappelant que la sécurité se construit au niveau de l’application. Le potentiel du cobot commence là où sa flexibilité rencontre une analyse sérieuse du travail quotidien.
Automatisation intégrée : relier le bras robotisé aux outils et aux tâches de l’atelier
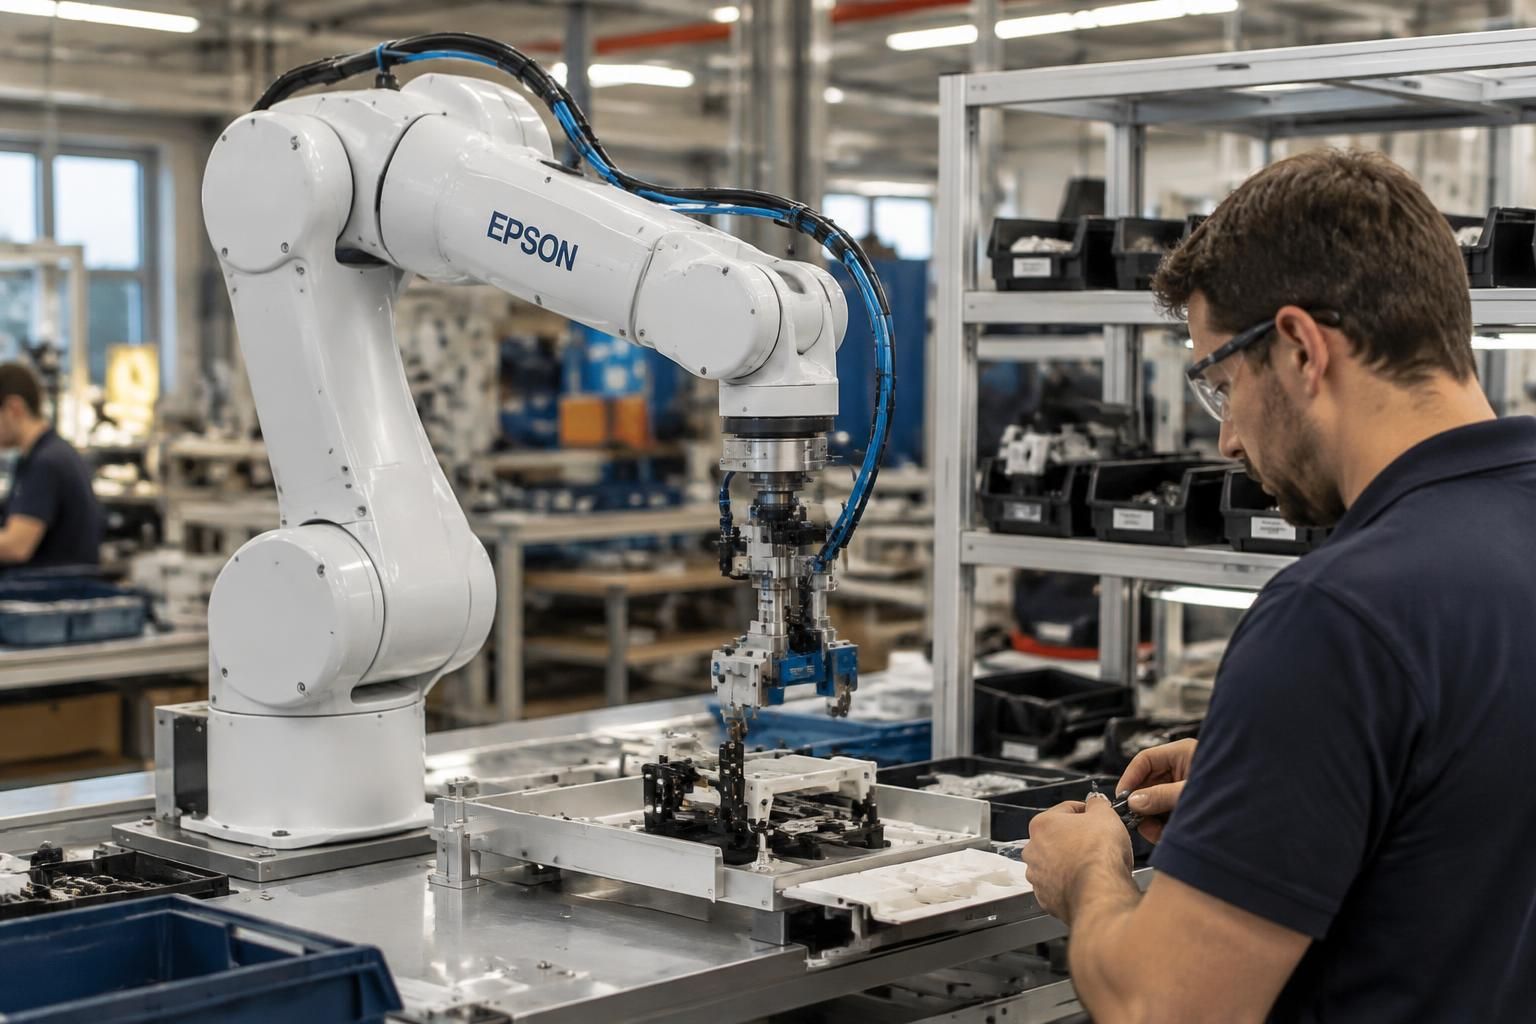
La valeur d’un robot ne se mesure pas uniquement à la vitesse de son bras. Pour obtenir un poste réellement efficace, il faut coordonner le robot, l’outil de préhension, les capteurs, les machines voisines et les consignes données à l’opérateur. C’est là que l’automatisation intégrée prend tout son sens : chaque élément contribue à un processus cohérent, plutôt que de fonctionner comme un équipement isolé.
Sur une ligne de conditionnement, l’AX6 pourrait par exemple prendre un produit à la sortie d’une machine, le faire pivoter pour une inspection visuelle, puis le déposer dans un emballage. Le système de vision fournit alors l’information sur la position ou l’orientation de la pièce, tandis que la logique de commande décide si elle poursuit son parcours ou rejoint une zone de contrôle. Une telle chaîne réduit les manipulations répétitives, mais elle exige une mise au point précise : un capteur mal positionné ou une prise inadaptée suffit à perturber le rythme de l’ensemble.
Les solutions d’automatisation doivent également tenir compte des changements de série. Une entreprise qui fabrique plusieurs variantes d’un même produit ne veut pas immobiliser son poste pendant des heures à chaque changement de référence. Des recettes de production clairement identifiées, des réglages documentés et une interface compréhensible facilitent la transition. Le robot peut alors être réaffecté à une autre tâche, par exemple passer du chargement d’une machine à l’assemblage de petites pièces, à condition que les outils et les consignes de sécurité soient adaptés.
Des logiciels accessibles pour simplifier la programmation
Epson met en avant des options de programmation sans code, une interface intuitive, ainsi que des approches par blocs ou avec Python. Ce choix peut élargir le cercle des personnes capables de préparer ou d’ajuster une séquence, sans prétendre remplacer les compétences d’intégration. Un technicien peut construire un mouvement simple avec des blocs visuels, puis s’appuyer sur un programme plus élaboré lorsque la cellule doit échanger des données avec d’autres équipements.
Dans un atelier fictif de pièces métalliques, une première tâche pourrait consister à prendre une pièce dans un gabarit et à la présenter à une presse. L’équipe commence avec une trajectoire élémentaire, vérifie les dégagements, ajuste la prise et teste le cycle à vitesse réduite. Ensuite, elle peut ajouter une confirmation provenant de la presse avant d’autoriser le mouvement suivant. Cette progression par étapes évite de transformer le lancement en grand chantier opaque : les opérateurs voient ce qui change, et les responsables peuvent valider chaque fonction au fur et à mesure.
Les outils numériques domestiques suivent une philosophie comparable, même si les exigences industrielles sont différentes. Des projets autour de Gladys et de l’automatisation domestique montrent comment des règles et des appareils connectés peuvent se coordonner pour répondre à une situation. En usine, la priorité reste la robustesse, la traçabilité et la sécurité, mais la clarté des scénarios demeure tout aussi précieuse.
Pour réussir, l’intégration doit partir d’un besoin mesurable : réduire les gestes répétitifs, stabiliser une opération ou soulager un poste difficile à pourvoir. Un robot bien raccordé aux machines et aux équipes devient un maillon de production, plutôt qu’une démonstration technologique isolée.
Robotique industrielle : les usages concrets du cobot AX6 dans les ateliers
Dans la robotique industrielle, le choix d’un bras articulé dépend d’abord du geste à automatiser et des contraintes de production. L’AX6, avec ses six axes, peut orienter un outil dans plusieurs directions et atteindre des positions difficiles d’accès pour un dispositif à mouvement plus limité. Cette capacité convient à des opérations où les pièces changent d’orientation, où plusieurs faces doivent être traitées ou où l’espace autour du poste est encombré.
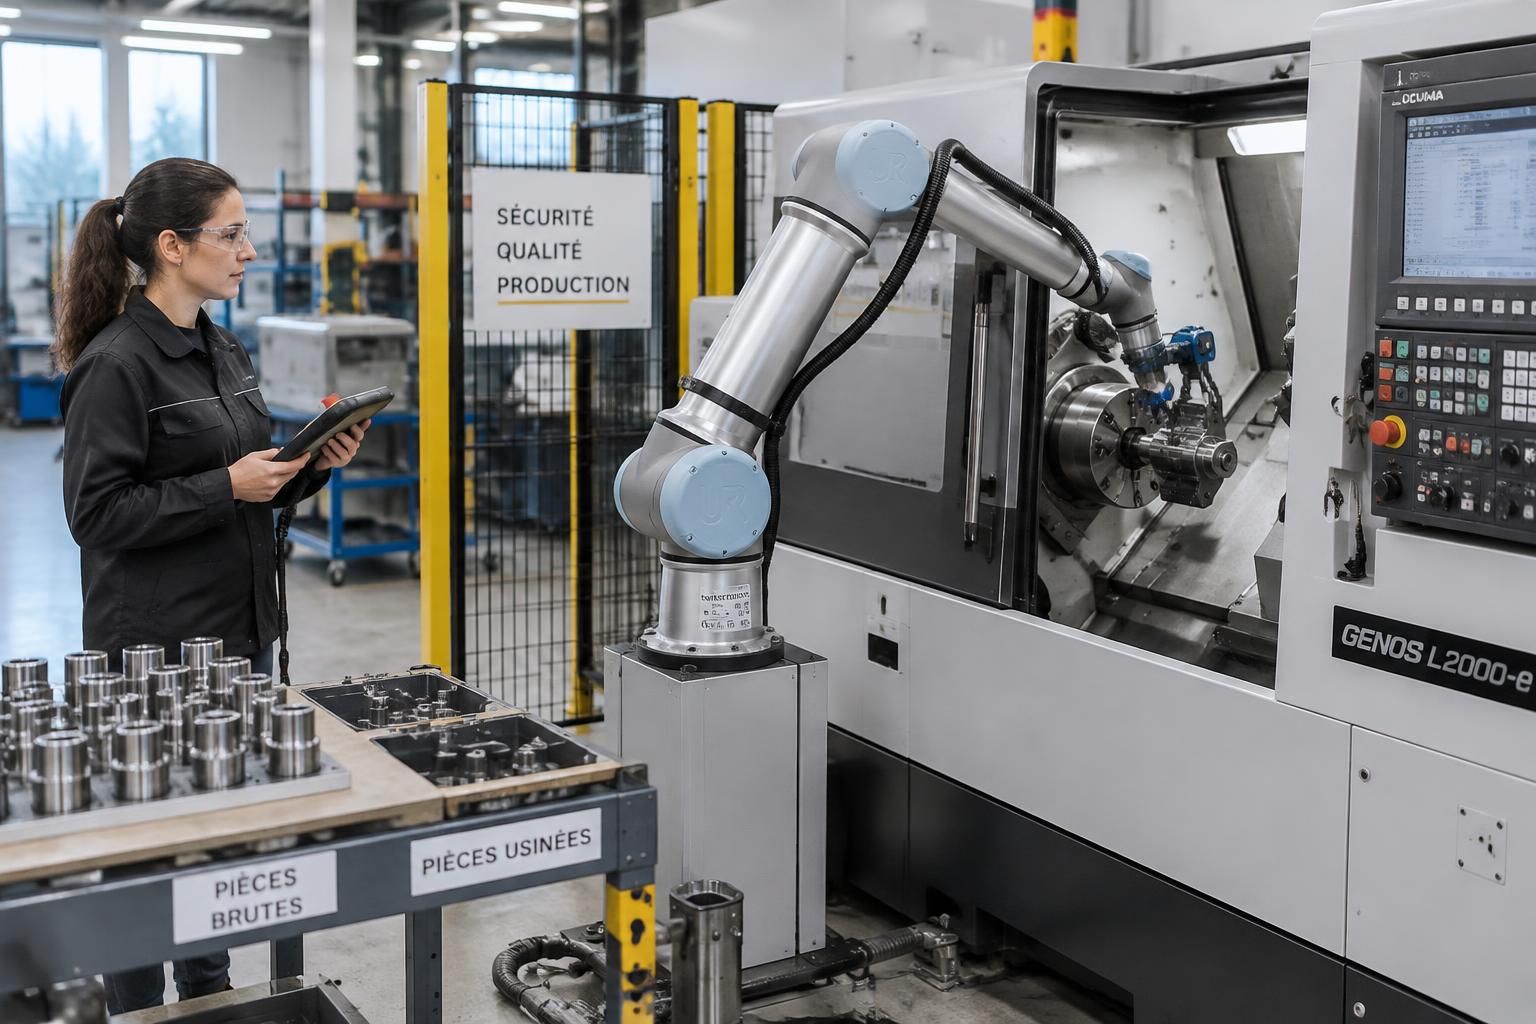
Le chargement de machines constitue un scénario parlant. Un opérateur peut préparer des pièces brutes, tandis que le robot les place dans un équipement puis récupère les pièces terminées. Si le cycle est correctement synchronisé, l’équipe réduit les déplacements répétitifs et peut consacrer davantage de temps aux contrôles, aux réglages et à la gestion des approvisionnements. Il ne s’agit pas forcément de supprimer un poste : l’automatisation peut aussi rendre une tâche moins monotone ou aider à maintenir une cadence régulière lorsque les volumes varient.
Le contrôle qualité représente un autre cas d’usage. Un bras peut présenter une pièce à une caméra ou à une sonde selon une orientation reproductible, ce qui facilite la comparaison entre produits. Dans une petite entreprise produisant des connecteurs, par exemple, l’AX6 pourrait déplacer chaque composant vers une station de mesure, puis le déposer dans un bac conforme ou dans une zone de vérification. Les critères de décision et les méthodes de contrôle doivent évidemment être définis par l’entreprise ; le robot assure le mouvement, mais ne remplace pas la validation du procédé.
Améliorer l’ergonomie sans promettre une automatisation magique
Les tâches répétées à hauteur d’épaule, les prises fréquentes de charges ou les rotations de poignet peuvent fatiguer les équipes. Déplacer une partie de ces gestes vers une machine peut améliorer le confort, à condition que le poste soit pensé autour de l’activité réelle. Si l’opérateur doit constamment contourner le bras, chercher des pièces mal présentées ou intervenir sur des bourrages, le gain attendu disparaît vite. Un atelier doit donc observer les gestes avant de choisir le cycle robotisé.
Une entreprise qui assemble des petits appareils pourrait placer l’AX6 au centre d’un poste compact, avec les composants accessibles de chaque côté. Le bras prend les éléments les plus répétitifs et les présente à l’opérateur, qui réalise l’assemblage fin et signale les anomalies. Ce partage des tâches permet de conserver l’expertise humaine tout en allégeant les manipulations mécaniques. Voilà une collaboration concrète, loin de l’image d’une usine où les personnes seraient simplement écartées de la production.
Les gains de rendement ou d’énergie ne se décrètent pas à partir de la seule fiche technique. Ils dépendent de la durée d’utilisation, des temps d’arrêt, de la consommation des équipements périphériques et des rebuts évités. Une mesure avant-après, sur plusieurs semaines, permet de vérifier si le nouveau poste réduit réellement les reprises ou les périodes d’attente. La planification compte aussi : une machine qui tourne sans besoin de production n’est pas automatiquement plus efficace.
La robotique apporte donc des bénéfices lorsque son usage répond à un problème précisément observé, qu’il s’agisse d’ergonomie, de régularité ou de disponibilité du poste. Le meilleur scénario reste celui où le bras prend en charge les gestes répétitifs et rend à l’équipe du temps pour les décisions qui demandent de l’expérience.
Industrie 4.0 : connecter l’AX6 aux données et aux équipements de production
Dans l’industrie 4.0, les machines communiquent de plus en plus avec des systèmes de suivi, des capteurs et des outils de planification. Un robot collaboratif peut contribuer à cette continuité en transmettant des informations sur l’état de ses cycles ou en recevant des consignes issues du processus de fabrication. L’intérêt ne réside pas dans l’accumulation de données, mais dans leur capacité à aider une équipe à comprendre ce qui se passe réellement sur la ligne.
Une petite unité de production pourrait, par exemple, enregistrer le nombre de cycles, les arrêts et les changements de tâche effectués par son bras robotisé. Si une opération prend soudainement plus de temps, le responsable peut vérifier si le problème vient de l’alimentation en pièces, d’un outil usé ou d’une attente imposée par une machine voisine. Sans données, le diagnostic repose davantage sur des souvenirs ; avec des indicateurs simples et bien choisis, l’équipe dispose d’un point de départ pour agir.
Cette connectivité doit être conçue avec prudence. Les réseaux industriels hébergent des équipements essentiels, et une connexion mal maîtrisée peut compliquer la maintenance ou créer des risques informatiques. L’entreprise doit définir les droits d’accès, les procédures de sauvegarde et la manière dont les mises à jour sont testées. Les données pertinentes sont souvent modestes : état du cycle, identification de la recette, signal d’arrêt et historique d’intervention. Inutile de collecter chaque information disponible si personne ne peut l’interpréter.
Une automatisation qui s’adapte aux petites séries
La production à la demande pousse les entreprises à changer plus fréquemment de référence. Un bras articulé reprogrammable peut aider à absorber ces variations, à condition que le passage d’un produit à l’autre soit préparé simplement. Une interface accessible et des procédures claires permettent aux équipes de sélectionner une tâche, de confirmer l’outillage présent et de vérifier les positions avant de relancer le cycle.
Les usages de l’intelligence artificielle dans les appareils connectés, comme ceux évoqués dans cet article consacré à l’IA intégrée aux appareils, rappellent que le traitement local peut rapprocher les décisions du matériel concerné. En production, les choix d’architecture dépendent des besoins de latence, de sécurité et de maintenance. Une inspection visuelle peut exiger un traitement rapide au niveau du poste, tandis que des rapports de performance se prêtent davantage à une analyse centralisée.
Le volet énergétique mérite lui aussi une observation concrète. Un robot ne garantit pas à lui seul une facture plus basse, mais une séquence mieux organisée peut éviter des cycles inutiles, réduire les attentes d’une machine et limiter les rebuts. Pour mesurer l’effet, l’entreprise peut comparer la consommation du poste par pièce conforme avant et après l’intégration, en tenant compte des volumes et des horaires de production. Cette méthode évite les promesses abstraites et aide à décider si l’investissement répond aux objectifs fixés.
La transformation numérique devient utile lorsque les données éclairent des décisions quotidiennes : maintenir un outil, revoir une séquence ou mieux répartir les tâches. Dans une usine connectée, l’intelligence ne vient pas de la quantité d’écrans, mais de la qualité des informations partagées.
Salon professionnel et déploiement : évaluer les solutions d’automatisation Epson
La présentation de l’AX6 attire l’attention sur l’évolution de la gamme Epson, jusque-là associée notamment aux robots SCARA et aux bras industriels rapides. L’arrivée d’un robot collaboratif élargit les possibilités pour les entreprises qui veulent automatiser une opération sans concevoir d’emblée une grande cellule séparée. Lors d’un salon professionnel, la démonstration d’un cycle complet peut aider à comprendre la flexibilité du bras, mais une vidéo spectaculaire ne remplace jamais l’essai avec les pièces et les contraintes du site.
Une PME devrait commencer par décrire son besoin avec précision : quelle opération fatigue l’équipe, combien de variantes passent sur le poste, quelles sont les cadences attendues et quels équipements doivent échanger des signaux ? Cette définition évite de choisir un robot sur la seule base de son rayon d’action. Elle permet aussi de discuter plus efficacement avec un intégrateur, qui pourra vérifier l’outillage, le temps de cycle, les accès de maintenance et les exigences de sécurité.
Un test sur une tâche représentative constitue souvent une étape décisive. Prenons un fabricant de petits luminaires qui assemble plusieurs modèles. Il pourrait évaluer si l’AX6 sait prendre les composants, les présenter à l’opérateur et alimenter une machine de vissage sans ralentir l’ensemble du poste. Le test doit inclure les pièces réellement utilisées, les changements de série et les situations moins idéales, comme un bac presque vide ou un composant mal orienté. C’est dans ces détails que se révèle la solidité d’une solution.
Préparer le retour sur investissement et l’accompagnement des équipes
Le coût d’un projet ne se limite pas au bras robotisé. Il faut aussi prendre en compte la préhension, les capteurs, l’intégration, la mise en conformité, la formation et la maintenance. En parallèle, les bénéfices peuvent comprendre la réduction de gestes pénibles, une meilleure régularité ou la possibilité de maintenir une production quand les équipes se concentrent sur d’autres tâches. Pour établir un bilan crédible, l’entreprise compare ces coûts aux résultats observés pendant une période de fonctionnement représentative.
La formation joue un rôle essentiel, même avec une programmation pensée pour être accessible. Les personnes chargées de l’exploitation doivent savoir lancer une recette, reconnaître une situation d’arrêt et appliquer les procédures prévues. Les techniciens ont besoin de comprendre les réglages et les limites du poste, tandis que les responsables doivent suivre des indicateurs utiles sans transformer chaque intervention en enquête. Une mise en route progressive, accompagnée de retours de terrain, donne souvent de meilleurs résultats qu’un déploiement précipité.
L’AX6 s’inscrit ainsi dans une offre plus large de solutions d’automatisation, où robots, logiciels et outils de sécurité doivent répondre à des besoins différents. Pour certaines opérations, un robot industriel rapide restera le choix adapté ; pour d’autres, un bras collaboratif offrira une meilleure proximité avec les équipes et une plus grande facilité de réaffectation. L’innovation technologique est intéressante lorsqu’elle se traduit par une amélioration visible du travail, et non simplement par une nouvelle ligne dans le catalogue.
Le bon projet commence donc par une tâche bien choisie, des critères de réussite vérifiables et une équipe associée aux décisions. Avant de retenir un cobot, mieux vaut mesurer son utilité dans l’atelier réel : c’est là que la promesse industrielle devient un outil quotidien.
Installateur domotique passionné de 30 ans, je me spécialise dans la création de solutions intelligentes pour faciliter votre quotidien. Mon expérience me permet de vous accompagner dans vos projets de modernisation de votre habitat.